
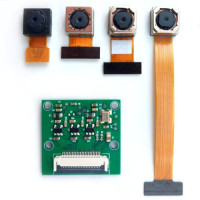
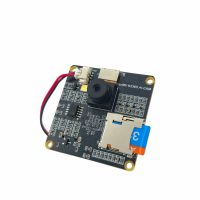
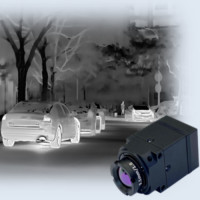



影像模組-人工智慧之眼

相機模組(Camera Module)是一種小型的光電設備,負責捕捉視覺資訊並將其轉換為電子資料串流。從智慧型手機、消費性電子產品到重型工業自動化機台,相機模組都是不可或缺的核心零組件。隨著邊緣人工智慧(Edge AI)的爆發性成長,相機模組已不再只是被動的錄影工具,它們現在扮演著 AI 的「主動雙眼」,讓機器能即時看見、分類並解讀實體世界。
本技術指南將探討相機模組的基本定義與用途,拆解其核心硬體架構,評估邊緣 AI 加速運算所扮演的角色,並提供工程團隊在選擇跨產業自動化相機模組時的關鍵評估標準。
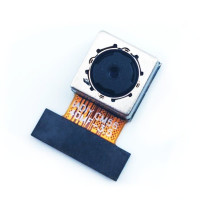
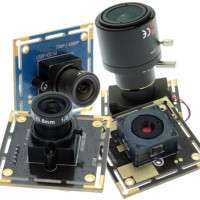
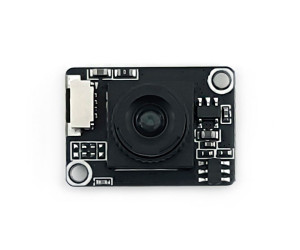
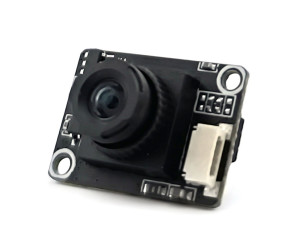
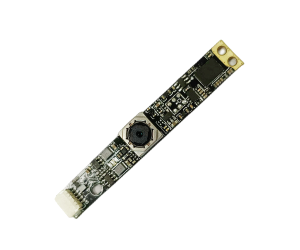
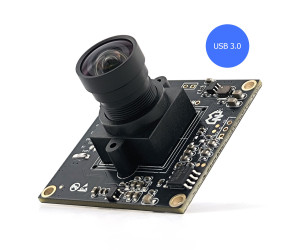
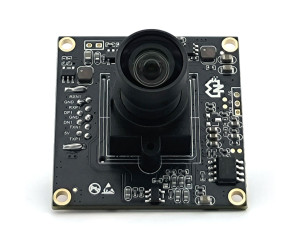
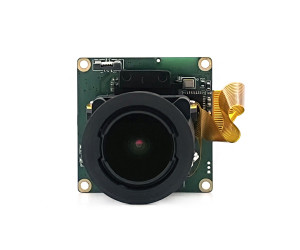
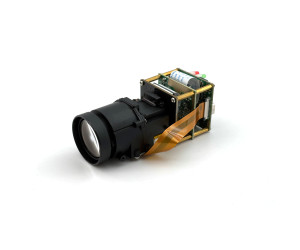
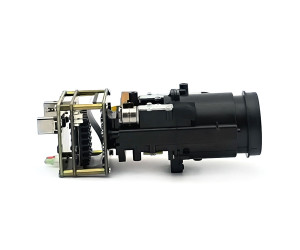
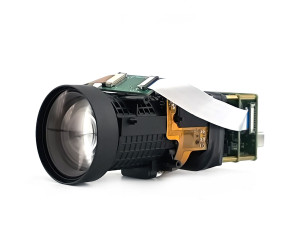
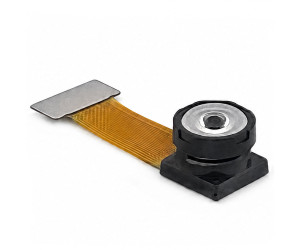
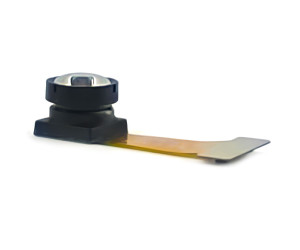
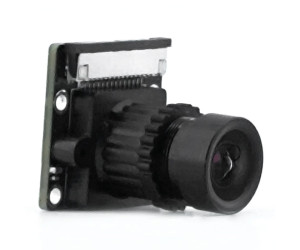
快速解答:什麼是相機模組?它的用途為何? 相機模組 (Camera Module) 是一個獨立的微型影像次系統,內部整合了光學鏡頭、影像感測器(通常是 CMOS Sensor)、軟性電路板(FPC)以及影像訊號處理器(ISP)。相機模組的主要用途是捕捉場景中的光線,將光子能量轉換為數位電子訊號,並輸出結構化的影片或影像資料給嵌入式主機處理器。在現代的 AI 攝影機設備中,模組通常會內建神經網路處理單元(NPU),直接在邊緣端執行即時的臉部辨識、物件偵測與自動化外觀瑕疵檢查(AOI)。

什麼是相機模組?它的核心用途為何?
從本質上來說,相機模組是一個整合的光電單元,旨在搭建光學物理與數位運算之間的橋樑。獨立運作的攝影機(Camera)通常擁有完整的消費級外殼、使用者介面與電池,而「嵌入式相機模組」則是專門為整合到主機系統中所設計的——例如無人搬運車(AGV)、智慧多媒體機台(Kiosk)、巡檢機器人或 IoT 物聯網設備。
自動化相機模組的核心用途是為後端的處理系統提供連續、高保真度的視覺輸入。在傳統架構中,這意味著將影像傳輸到操作員的螢幕或儲存媒介。而今天,這個用途已經轉向「機器感知 (Machine Perception)」:將校正過、低延遲的像素資料直接饋送給機器學習模型,讓系統能在無人為介入的情況下,自動執行導航、瑕疵檢測、條碼解碼與生物特徵辨識。
相機模組架構的核心零組件
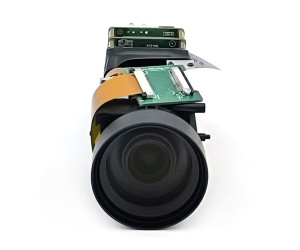
一個高效能的相機感測器模組,依賴幾個緊密耦合的光機電建構區塊:
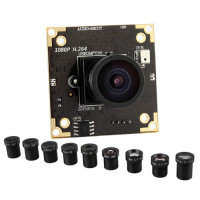
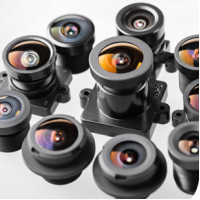
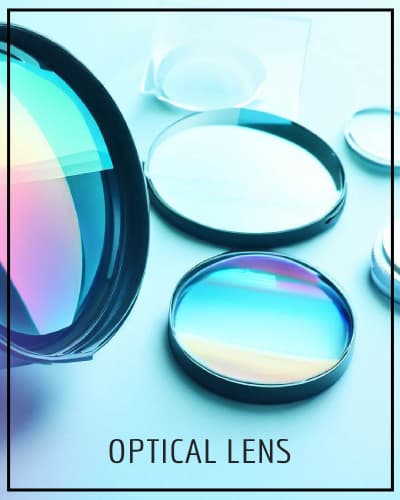
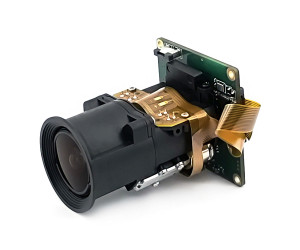
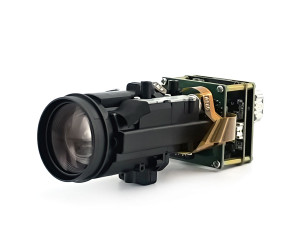
- 光學鏡頭組 (Optical Lens Assembly): 負責收集環境光並精準聚焦在感測器的感光區域。根據光學工作距離與視角(FOV)的不同,模組會採用定焦鏡(M12 / S-mount)、自動對焦(VCM 音圈馬達或液態鏡頭)或具有特殊紅外線濾光片(IR-cut filter)的光學變焦配置。
- CMOS 影像感測器 (CIS): 模組的心臟。由二維光電二極體陣列組成,負責將吸收到的光子轉換為類比電壓訊號。感測器依據快門機制分類——全域快門 (Global Shutter)(能防止動態模糊,是高速工業自動化的必備規格)與 捲簾快門 (Rolling Shutter)(常見於高解析度靜態攝影)。
- 影像訊號處理器 (ISP): 負責執行底層的運算攝影管線,包含解馬賽克(Bayer 轉換)、自動曝光(AE)、自動白平衡(AWB)、壞點補償、鏡頭陰影校正,以及寬動態範圍(WDR)色調映射。
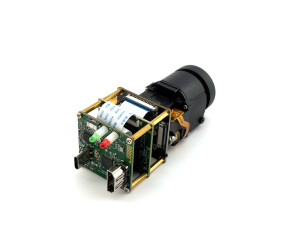
- 硬體傳輸介面 (Physical Interfaces): 將處理後的數位影像串流傳送至主機處理器。常見的嵌入式標準包含 MIPI CSI-2(專為嵌入式 SoC 設計的高頻寬、超低延遲介面)、USB 3.0 / UVC(適用於工業電腦 IPC 與邊緣 PC 的隨插即用介面)以及 GMSL / FPD-Link(專為車用與機器人設計的同軸序列解序列協定,傳輸距離可達 15 公尺)。
| 零組件 | 主要工程功能 | 關鍵選型標準 |
| 光學鏡頭 (Lens) | 聚焦光線,決定焦距、畸變與視角 (FOV)。 | 光圈 (F-number)、CRA (主光線角度匹配)、M12 螺紋、IR-cut 濾光片。 |
| 影像感測器 (Sensor) | 將光子進行光電轉換,輸出數位像素資料。 | 像素尺寸 (µm)、動態範圍 (dB)、全域快門/捲簾快門、低光源 SNR。 |
| ISP 處理器 | 像素級校正、色彩分級、HDR 與降噪處理。 | 感測器內建 vs 外掛獨立 ISP、RAW Bayer 輸出、WDR 支援能力。 |
| 硬體傳輸介面 | 將影格資料高速傳輸至主機 CPU/NPU。 | MIPI CSI-2 Lane 數量、USB 3.0 UVC 規範、GMSL2 序列傳輸距離。 |
邊緣 AI 如何提升相機模組的價值?
過去,相機模組只被當作單純的感測輸入端,負責透過高頻寬匯流排將原始像素串流傳送到中央伺服器進行運算。這種架構會在傳輸延遲、雲端頻寬成本以及網路可靠性上產生嚴重的瓶頸。現代 AI 相機模組的問世,將認知推論的任務直接轉移到了嵌入式邊緣端 (Edge)。

透過將最佳化的 CMOS 感測器與專用的低功耗神經網路加速器(NPU 或 SoM 模組)結合,AI 攝影機設備能夠自主執行複雜的視覺任務:
- 即時物件偵測與追蹤: 利用最佳化的卷積神經網路(如 YOLO 或 MobileNet),相機可在低功耗下以高幀率(30–60 fps)辨識並追蹤特定物件(如行人、車輛、工具、棧板)。
- 臉部辨識與生物特徵: 在設備端直接執行特徵擷取與向量比對,適用於安全的門禁控制、智慧門鎖與 Kiosk 驗證,無需將敏感的生物特徵資料上傳至外部網路。
- 瑕疵分類與異常偵測: 在智慧製造領域,AI 視覺模組能以次毫米級的精度辨識結構微裂紋、焊點偏移或包裝瑕疵,檢測速度遠超人工肉眼。
相機模組在跨產業的關鍵應用
特製化相機感測器模組的多功能性,使其成為各項任務關鍵型領域不可或缺的基石:

- 工業自動化與機器人: 自動化相機模組作為機器手臂的視覺導引系統(Pick-and-place)、分揀輸送帶上的光學字元辨識(OCR),以及 PCB 產線的自動光學檢查(AOI)。全域快門感測器能消除產線高速移動時的動態殘影。
- 車載 ADAS 與自動駕駛: 先進駕駛輔助系統(ADAS)極度依賴環景相機模組來執行車道偏移警示、自動緊急煞車(AEB)、駕駛生理監控(DMS)以及盲點偵測,並需符合嚴苛的車規級溫度標準(-40°C 至 +105°C)。
- 醫療影像與診斷: 整合於拋棄式內視鏡、腹腔鏡與診斷型牙科攝影機內的超微型相機模組,在符合嚴格的生物相容性與滅菌標準下,提供高解析度的體內視覺影像。
- 智慧安防與周界防護: 搭載 AI 的安防監控模組配備低光源星光級感測器與邊緣推論能力,能在無伺服器延遲的情況下,自動觸發周界電子圍籬警報,並執行車牌辨識(ANPR)。
- 智慧型手機與消費穿戴裝置: 結合長焦、超廣角與飛時測距(ToF)模組的多鏡頭陣列架構,提供運算攝影人像模式、深度建圖以及擴增實境(AR)追蹤技術。
工程挑戰與未來技術趨勢
要將可靠的相機模組導入商用與工業硬體中,工程團隊必須克服幾個關鍵的物理與運算挑戰:
- 低光源感度與高動態範圍 (HDR): 標準感測器在面對極端陰影與強光的場景時經常失效。未來的趨勢是利用背照式 (BSI) 像素架構、Quad-pixel 像素合併技術,以及多重曝光 HDR 演算法,捕捉超過 120 dB 動態範圍的影像細節。
- 熱管理與功耗預算 (Power Envelope): 連續的高速影像處理與 AI 推論會在緊湊的機殼內產生大量廢熱。設計有效的傳導散熱路徑,對於防止熱降頻(Thermal Throttling)與感測器暗電流雜訊至關重要。
- 邊緣隱私與資料安全: 藉由在相機模組本地端直接處理 AI 推論並丟棄原始影片串流(僅傳輸 Metadata 座標或分類標籤),邊緣視覺架構能有效保護使用者隱私,並符合全球資料法規(如 GDPR)。
- 神經形態與事件驅動視覺 (Event-based Vision): 新興的仿生事件感測器不再傳輸完整的影格,而是僅傳輸像素級的亮度變化,實現微秒級的超低延遲與亞毫瓦級的極低功耗,是極高速自動化的未來趨勢。
相機模組選型檢核表
- 拍攝移動物體或高速產線? 請指定採用 Global Shutter (全域快門) 感測器,消除捲簾快門帶來的果凍效應與動態殘影。
- 長距離傳輸 (大於 3 公尺)? 避免使用標準的 USB 或 MIPI 軟排線;改用能透過車用同軸電纜傳輸的序列化 GMSL2 或 FPD-Link III 模組。
- 光線條件嚴苛 (直射陽光與陰影交錯)? 確保感測器支援真正的硬體級 WDR / HDR (>100 dB),而非單純的軟體對比拉伸。
- 部署邊緣 AI (Edge AI)? 選擇內建 ISP/NPU 硬體的整合模組,或具備完善 V4L2 Linux 驅動支援、相容於 NVIDIA Jetson 或 NXP i.MX8 平台的產品。
常見問題 (FAQ)
簡單來說,什麼是相機模組?
相機模組是一個微型的電子元件,內部包含光學鏡頭、影像感測器與支援電路。它負責捕捉光線,並將其轉換為數位影像或影片串流,提供給嵌入式主機系統處理。
什麼是 AI 相機模組?
AI 相機模組是一種智慧型影像裝置,結合了標準感測器與內建的神經網路運算能力。它能直接在裝置邊緣端執行電腦視覺模型,進行即時的臉部辨識、物件偵測與行為分析,完全不需依賴外部伺服器。
Rolling Shutter (捲簾快門) 和 Global Shutter (全域快門) 的差別是什麼?
捲簾快門是採由上到下逐行曝光,在拍攝快速移動的物體時會產生幾何扭曲(果凍效應)。全域快門則是所有像素在同一瞬間同時曝光,能捕捉無變形的高速定格畫面,是工業自動化與機器人視覺的必備規格。
自動化相機模組的用途是什麼?
在工廠自動化中,相機模組提供機器視覺回饋。它能檢查產品尺寸、驗證組裝對位、偵測外觀瑕疵,並以超越人類極限的速度精準引導機器手臂進行取放作業 (Pick-and-place)。
嵌入式相機模組最常見的介面有哪些?
三大常見介面分別為:MIPI CSI-2(適合行動裝置與 SoC 整合,體積小、延遲低)、USB 3.0 / UVC(工業電腦與邊緣 PC 隨插即用的標準介面),以及 GMSL / FPD-Link(專為車用與機器人長距離可靠傳輸所設計的同軸協定)。
相機模組可以在完全無光或極低光源下運作嗎?
標準的可見光模組需要環境光。但是,配備高感光度 BSI 星光級感測器、主動式近紅外線 (NIR) 補光搭配 IR-cut 切換,或是熱成像 (LWIR) 感測器的特製相機模組,確實可以在全黑的環境下正常運作。
客製化視覺與相機模組整合:IADIY JDM 工程服務
設計具備視覺能力的嵌入式產品,需要解決複雜的光機電難題——從鏡頭筒身公差與 CRA 匹配,到高速差分訊號的完整性與驅動程式開發。IADIY 針對客製化相機模組解決方案,提供共同開發製造 (JDM) 與 OEM 工程服務:
- 光機設計與筒身客製化: 客製化光學鏡頭座 (M12, M8, C/CS)、光學濾光片 (雙頻段 IR-cut、窄頻帶通) 以及 IP67 防水的強固型外殼。
- 感測器匹配與硬體電路: 整合頂尖 CMOS 感測器(Sony、ON Semi、Omnivision)與客製化 FPC 軟排線、MIPI CSI-2 轉接板及 USB 3.0 控制晶片。
- ISP 影像調校與 V4L2 驅動支援: 針對目標使用環境微調色彩校正矩陣、自動曝光及 HDR 合成,並開發支援 NVIDIA Jetson、Raspberry Pi 與 Rockchip 平台的 Linux V4L2 驅動程式。
- 多感測器融合 (Sensor Fusion): 將光學相機模組與結構光深度感測器、LiDAR 或熱成像模組進行整合,為機器人提供進階的空間感知能力。
無論您是需要用於高速檢測的微型全域快門模組,還是部署於邊緣端運算的 AI 智慧視覺相機,我們的工程團隊皆能從光學模擬階段一路支援至最終的量產出貨。
正在開發嵌入式視覺產品或客製化相機模組嗎?歡迎與我們討論您的光學與介面規格需求。
立即諮詢視覺工程團隊 →結語
相機模組已從過去被動的錄影元件,轉變為人工智慧最核心的感知基石。透過整合精密的光學鏡頭、先進的 CMOS 感測器架構以及邊緣運算引擎,相機模組賦予了機器導航、檢查及分析複雜實體環境的強大能力。隨著感測器技術持續朝向全域快門、超高動態範圍及感測器內建 AI (On-die AI) 邁進,選擇正確的相機模組架構,依然是建構成功嵌入式視覺系統最關鍵的第一步。
您也可以探索我們完整的 相機模組 (Camera Modules)、AI 攝影機模組,以及專業的光電製造與 JDM 工程服務能力。














留下您的意見